
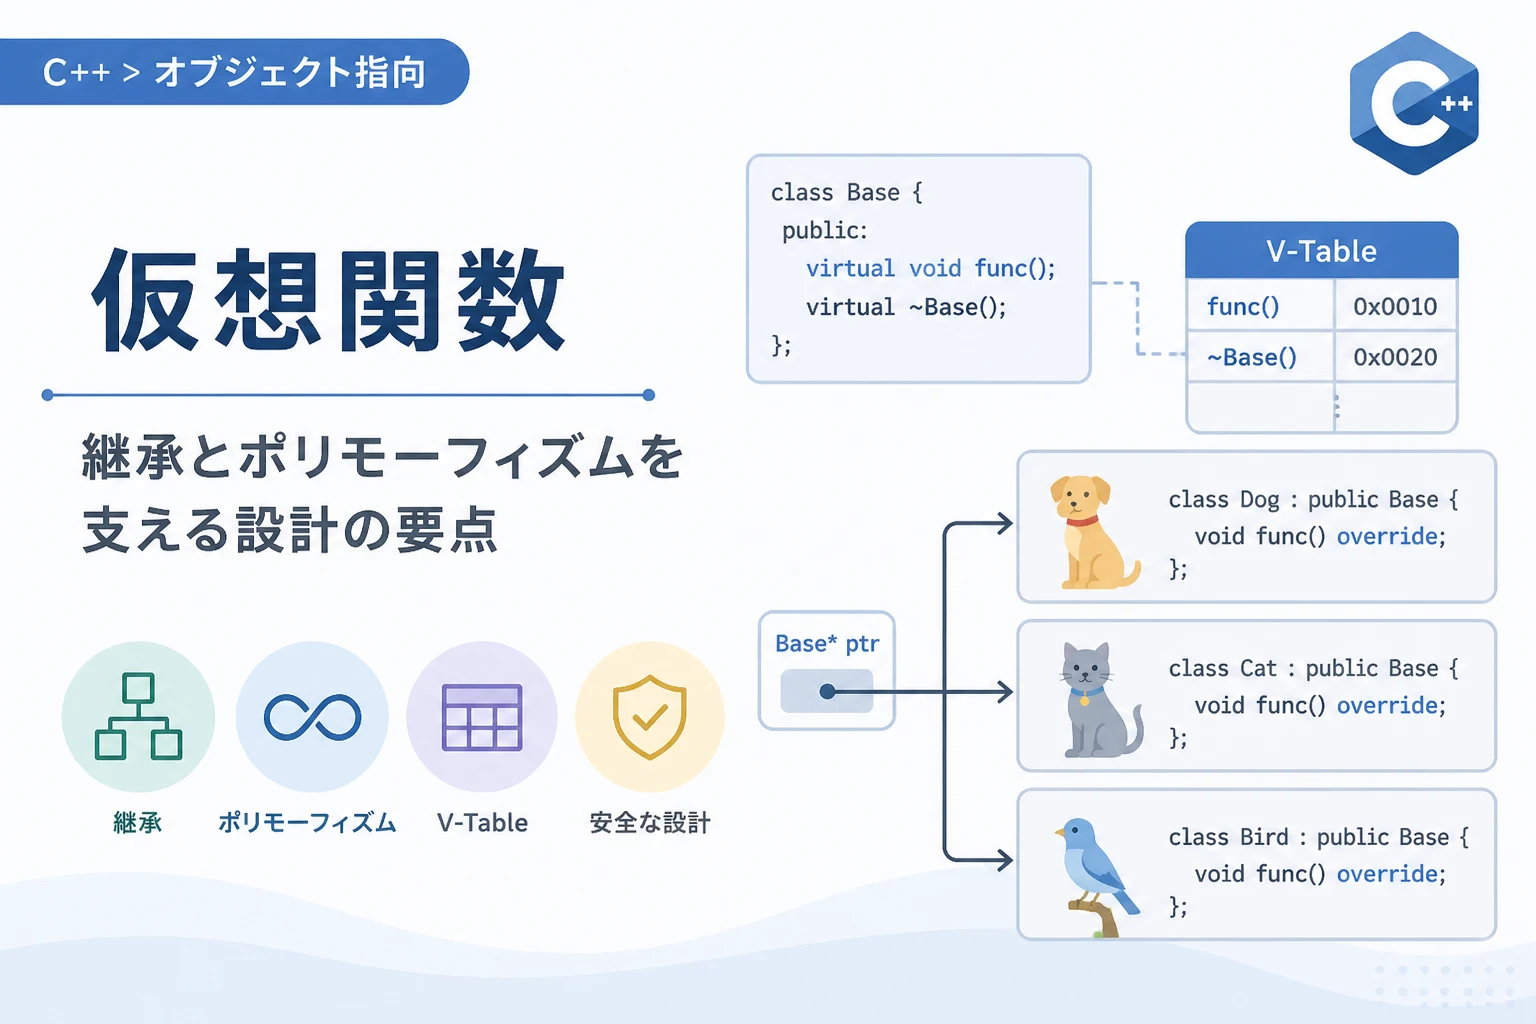
C++を用いたソフトウェア開発において、オブジェクト指向プログラミングの核心を担うのが「継承」と「ポリモーフィズム(多態性)」です。
その中心的な役割を果たすのが仮想関数(Virtual Function)です。
仮想関数を正しく理解し、適切に設計に組み込むことは、拡張性が高くメンテナンスのしやすいコードを記述するための第一歩となります。
本記事では、仮想関数の基礎概念から、内部的な動作メカニズム、そして実践的な設計上の注意点までを詳しく紐解いていきます。
仮想関数とは何か:動的結合の実現
C++における仮想関数とは、派生クラスで再定義(オーバーライド)されることを前提としたメンバ関数のことです。
基底クラスのメンバ関数に virtual キーワードを付与することで、その関数は仮想関数となります。
仮想関数の最大の目的は、実行時ポリモーフィズムを実現することにあります。
通常、関数の呼び出しはコンパイル時に決定されますが(静的結合)、仮想関数を使用すると、プログラムの実行時にオブジェクトの実際の型に基づいて呼び出すべき関数が決定されます(動的結合)。
静的結合と動的結合の違い
まずは、仮想関数を使わない場合(静的結合)と使う場合(動的結合)でどのような違いが生じるのか、具体的なコードで確認してみましょう。
#include <iostream>
#include <string>

class Animal {
public:
    // 仮想関数ではない関数
    void Speak() const {
        std::cout << "動物が鳴いています" << std::endl;
    }
};

class Dog : public Animal {
public:
    void Speak() const {
        std::cout << "ワンワン!" << std::endl;
    }
};

int main() {
    Dog myDog;
    Animal* animalPtr = &myDog;

    // 基底クラスのポインタ経由で呼び出し
    animalPtr->Speak();

    return 0;
}動物が鳴いていますこの例では、ポインタ animalPtr は Dog オブジェクトを指していますが、呼び出されるのは Animal::Speak() です。
これは、コンパイラがポインタの型(Animal*)を見て、呼び出す関数を固定してしまったためです。
次に、virtual キーワードを追加してみます。
class Animal {
public:
    // 仮想関数として定義
    virtual void Speak() const {
        std::cout << "動物が鳴いています" << std::endl;
    }
};

class Dog : public Animal {
public:
    // 基底クラスの仮想関数をオーバーライド
    void Speak() const override {
        std::cout << "ワンワン!" << std::endl;
    }
};

// main関数は先程と同じワンワン!virtual を付与することで、ポインタが実際に指しているオブジェクトの型(Dog)に応じた適切な関数が呼び出されるようになります。
これがポリモーフィズムの基本です。
仮想関数の仕組み:V-Table(仮想関数テーブル)
仮想関数がどのようにして実行時に呼び出し先を決定しているのか、その裏側にある仕組みが仮想関数テーブル(vtable)です。
V-TableとV-Pointerの構造
C++の言語仕様で規定されているわけではありませんが、ほとんどの主要なコンパイラ(GCC, Clang, MSVCなど)は、以下の仕組みで仮想関数を実装しています。
- V-Table(Virtual Method Table)の生成:仮想関数を持つクラスごとに、そのクラスが持つ仮想関数のアドレスを並べたテーブルが作成されます。
- V-Pointer(vptr)の付与:仮想関数を持つクラスのインスタンス(オブジェクト)には、隠しメンバとしてそのクラスの V-Table を指すポインタが追加されます。
オブジェクトが生成される際、コンストラクタによってそのオブジェクトに対応する V-Table へのポインタが vptr にセットされます。
仮想関数が呼び出されるときは、まずこの vptr を参照し、V-Table 内の適切なインデックスにある関数アドレスを取得してジャンプします。
メモリ消費とパフォーマンスへの影響
仮想関数を使用すると、わずかながらパフォーマンス上のコストが発生します。
| 要素 | オーバーヘッドの内容 |
|---|---|
| メモリ(オブジェクトごと) | vptr 分のサイズ(通常はポインタ1個分、64bit環境なら8バイト)が増加します。 |
| メモリ(クラスごと) | クラス一つにつき一つの V-Table がメモリ上に配置されます。 |
| 実行速度 | 関数呼び出し時に V-Table を経由する「間接参照」が発生するため、通常の関数呼び出しよりわずかに遅くなります。また、インライン化が困難になる傾向があります。 |
現代のコンピュータや高度なコンパイラ最適化(Devirtualizationなど)においては、このコストが問題になることは稀ですが、極めて高いパフォーマンスが要求されるループ内などで仮想関数を多用する場合は注意が必要です。
派生クラスでの設計:overrideとfinal
C++11以降、仮想関数の設計をより安全にするために override と final という特別な指定子が導入されました。
これらを活用することは、現代的なC++プログラミングにおいて必須の作法と言えます。
override指定子の重要性
override 指定子は、その関数が「基底クラスの仮想関数を上書きしていること」を明示します。
class Base {
public:
    virtual void Process(int x) {}
};

class Derived : public Base {
public:
    // 引数の型が違うなどのミスがあると、コンパイルエラーになる
    void Process(int x) override {
        // 処理
    }
};
もし override を付けずに void Process(double x) と記述してしまった場合、それは新しい関数の定義と見なされ、意図したポリモーフィズムが機能しません。
override を付与しておけば、シグネチャの不一致をコンパイル時に検出できるため、バグの混入を未然に防ぐことができます。
final指定子による継承の制限
final 指定子は、それ以上のオーバーライドや継承を禁止するために使用します。
class FinalDerived : public Base {
public:
    // これ以上この関数をオーバーライドさせない
    void Process(int x) override final {
        // 処理
    }
};
クラス全体に final を付与することで、そのクラス自体を継承禁止にすることも可能です。
これは設計上の意図を明確にするだけでなく、コンパイラに対して「これ以上派生することはない」と教えることで、動的結合を静的結合に置き換える最適化(脱仮想化)を促す効果もあります。
純粋仮想関数と抽象クラス
仮想関数の中には、基底クラス側で具体的な処理を記述できない(あるいはすべきではない)ものがあります。
これを純粋仮想関数(Pure Virtual Function)と呼びます。
インターフェースの定義
純粋仮想関数は、関数宣言の末尾に = 0; を付けることで定義されます。
class Shape {
public:
    // 純粋仮想関数
    virtual double GetArea() const = 0;

    // 仮想デストラクタも忘れずに
    virtual ~Shape() {}
};一つ以上の純粋仮想関数を持つクラスは抽象クラス(Abstract Class)と呼ばれ、そのクラスのインスタンスを生成することはできません。
抽象クラスは、派生クラスに対して特定のインターフェース(この例では GetArea の実装)を強制する役割を担います。
仮想デストラクタ:避けては通れない必須知識
仮想関数を扱う上で、最も重要と言っても過言ではないのが仮想デストラクタです。
基底クラスのポインタを介して派生クラスのオブジェクトを削除する場合、デストラクタが virtual でないと、派生クラス側のデストラクタが呼ばれず、メモリリークやリソース解放漏れの原因となります。
なぜ仮想デストラクタが必要なのか
以下のコードは、典型的な誤りの例です。
class Base {
public:
    ~Base() { std::cout << "Base Destructor" << std::endl; }
};

class Derived : public Base {
    int* data;
public:
    Derived() { data = new int[100]; }
    ~Derived() {
        delete[] data;
        std::cout << "Derived Destructor" << std::endl;
    }
};

int main() {
    Base* ptr = new Derived();
    delete ptr; // ここで問題が発生
    return 0;
}Base Destructor出力結果を見ると、Derived Destructor が呼ばれていないことが分かります。
これにより data のメモリが解放されません。
基底クラスのデストラクタに virtual を付けることで、正しく Derived のデストラクタから順に呼び出されるようになります。
「継承を前提としたクラスを設計する場合、デストラクタは必ず public な仮想関数にするか、あるいは protected な非仮想関数にする」というのが、C++における鉄則です。
実践的な設計の要点
仮想関数は強力な武器ですが、闇雲に使用するとコードが複雑になり、パフォーマンスも低下します。
ここでは、実務で役立つ設計の要点をいくつか紹介します。
1. デフォルト引数と仮想関数の組み合わせに注意
仮想関数のオーバーライドにおいて、デフォルト引数は「静的」に決定されます。
class Base {
public:
    virtual void Display(int value = 10) {
        std::cout << "Base: " << value << std::endl;
    }
};

class Derived : public Base {
public:
    void Display(int value = 20) override {
        std::cout << "Derived: " << value << std::endl;
    }
};

// ...
Base* ptr = new Derived();
ptr->Display(); // 結果はどうなる?
この場合、呼び出される関数本体は Derived::Display ですが、デフォルト引数は Base クラスの 10 が使われます。
これは非常に混乱を招く挙動であるため、仮想関数でデフォルト引数を定義すること、あるいは派生クラスで異なるデフォルト値を指定することは避けるべきです。
2. NVI(Non-Virtual Interface)パターンの活用
仮想関数を直接 public に公開するのではなく、public な非仮想関数から private または protected な仮想関数を呼び出す設計パターンをNVIパターンと呼びます。
class Worker {
public:
    // 外部に公開するインターフェース
    void Execute() {
        // 事前処理
        Log("Start Process");

        DoWork(); // 実際の処理は仮想関数に任せる

        // 事後処理
        Log("End Process");
    }

    virtual ~Worker() {}

protected:
    virtual void DoWork() = 0; // 派生クラスで実装

private:
    void Log(const std::string& msg) { /* ... */ }
};
このパターンのメリットは、基底クラス側で共通の事前・事後処理を制御できる点にあります。
派生クラスは純粋に「中身のロジック」だけに集中でき、基底クラスの不変条件を壊すリスクを減らせます。
3. コンストラクタ内での仮想関数呼び出し
コンストラクタやデストラクタの中から仮想関数を呼び出してはいけません。
C++では、基底クラスのコンストラクタが実行されている間、そのオブジェクトはまだ派生クラスの型として完成していません。
そのため、仮想関数を呼び出しても基底クラスのバージョンが実行されるか、純粋仮想関数の場合はプログラムが異常終了(undefined behavior)します。
初期化時にポリモーフィックな動作が必要な場合は、二段階初期化(Initializeメソッドなど)を検討するか、ファクトリ関数を利用した設計に変更する必要があります。
パフォーマンスと代替案
仮想関数によるポリモーフィズムは「動的ポリモーフィズム」と呼ばれますが、C++には「静的ポリモーフィズム」という選択肢もあります。
静的ポリモーフィズム(CRTP)
テンプレートを用いた **CRTP(Curiously Recurring Template Pattern)** を使用すると、実行時のオーバーヘッドなしにポリモーフィズムに似た挙動を実現できます。
template <typename T>
class Base {
public:
    void Interface() {
        static_cast<T*>(this)->Implementation();
    }
};

class Derived : public Base<Derived> {
public:
    void Implementation() {
        std::cout << "Derived implementation" << std::endl;
    }
};
コンパイル時に型が決定するため、インライン化が容易で実行速度に優れます。
ただし、異なる派生クラスを同じリスト(std::vectorなど)で管理することはできないため、用途に応じて使い分ける必要があります。
std::variant と std::visit
C++17以降では、std::variant を用いた型安全な共用体と、それに対するビジターパターンも有力な選択肢です。
継承関係を持たない複数の型に対してポリモーフィックな処理を適用でき、メモリレイアウトが連続的になるため、CPUキャッシュ効率が良いという利点があります。
まとめ
C++の仮想関数は、オブジェクト指向の柔軟性を引き出すための強力な機能です。
virtual キーワードによって実現される動的結合は、プラグインのような拡張性の高い設計や、複雑なドメインモデルの構築に欠かせません。
本記事で解説した重要ポイントを振り返ります。
- 仮想関数は実行時ポリモーフィズムを実現し、オブジェクトの実際の型に応じた関数呼び出しを可能にする。
- 内部的には V-Table(仮想関数テーブル) を介して呼び出しが行われるため、わずかなオーバーヘッドが存在する。
override指定子を積極的に使用し、コンパイル時にエラーを検出できるようにする。- 継承を行うクラスでは、リソースリークを防ぐために必ず仮想デストラクタを定義する。
- デフォルト引数の扱いやコンストラクタ内での呼び出しなど、仮想関数特有の注意点を遵守する。
これらの知識を土台に、現代的なC++の機能である std::variant やテンプレート技術と組み合わせることで、堅牢かつ効率的なソフトウェア設計を目指してください。
仮想関数は単なる言語機能ではなく、優れた設計パターンを実現するための「鍵」となります。